


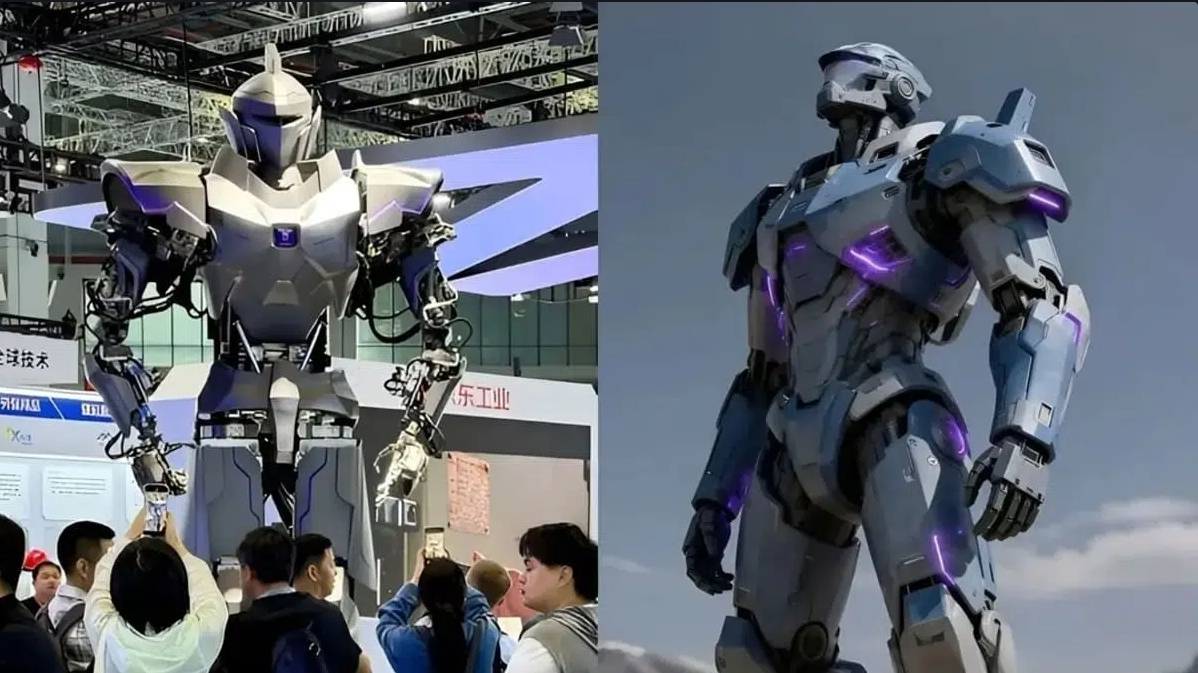
Китай делает ставку на роботов, которые должны не просто повторять движения человека, а брать на себя физически тяжелую и потенциально опасную работу. Компания NeodraDynamics Robotics представила человекоподобного робота Neo1 — машину высотой около четырех метров, созданную для промышленности и рассчитанную на работу с большими нагрузками. Заявленная грузоподъемность двух его рук достигает 500 килограммов, а основу конструкции составляют компактные цифровые гидравлические приводы, сочетающие высокое усилие с возможностью достаточно точно управлять движениями, передает inbusiness.kz со ссылкой на Naked-Science.
Neo1 показали совместно с компанией JD Industrial на Китайской международной промышленной выставке CIIF 2026. Разработчики позиционируют машину как тяжелого человекоподобного робота, который должен работать там, где возможности традиционных электрических роботов могут оказаться ограниченными.
Речь идет, прежде всего, о задачах, связанных с перемещением тяжелых объектов, сборкой крупных узлов и работой в неблагоприятной среде. В перспективе, подобная техника может быть востребована на промышленных предприятиях, в портах, горнодобывающей отрасли, а также при ликвидации последствий чрезвычайных ситуаций.
"Ключевая особенность Neo1 — необычная для человекоподобного робота гидравлическая архитектура. В конструкции предусмотрена 41 активная степень свободы. Это означает, что робот способен управлять большим количеством отдельных элементов движения, благодаря чему его механические возможности должны быть значительно шире, чем у более простых роботизированных систем", - рассказали разработчики.
Из 41 активной степени свободы 39 приходятся на суставы, оборудованные разработанными NeodraDynamics миниатюрными цифровыми гидравлическими приводами. Еще два вращательных сустава, расположенных в предплечьях, получили электрические приводы.
"Именно сочетание гидравлики и электрических компонентов является одной из главных особенностей Neo1. Гидравлические системы традиционно используются там, где требуется очень большое усилие. Они позволяют создавать значительную мощность при сравнительно компактных размерах исполнительных механизмов", - подчеркнули авторы проекта.
Однако для человекоподобной машины важна не только сила, но и способность точно контролировать движение. Поэтому разработчики сделали систему гибридной.
По данным NeodraDynamics, каждый гидравлический привод весит около одного килограмма, при этом способен развивать постоянное усилие в несколько тонн. Для четырехметрового робота это особенно важно: его размеры и масса требуют от приводов не только перемещения внешних грузов, но и управления собственным большим корпусом.
Компания заявляет, что совокупная грузоподъемность двух рук Neo1 составляет 500 килограммов. Иными словами, робот должен быть способен одновременно работать с нагрузкой, которая сопоставима с массой небольшого автомобиля или тяжелого промышленного оборудования.
При этом заявленная грузоподъемность — не единственный показатель, определяющий реальную полезность машины. Для промышленного робота не менее важны устойчивость, точность позиционирования, скорость движений, продолжительность непрерывной работы, энергопотребление и способность безопасно функционировать рядом с людьми. Поэтому реальные возможности Neo1 предстоит оценивать уже в ходе практических испытаний.
Разработчики рассчитывают, что робот сможет найти применение там, где обычная робототехника сталкивается с ограничениями.
"В частности, Neo1 рассматривается для сборки тяжелых узлов и перемещения грузов на промышленных объектах и в портах", - уточнили в компании.
Для таких задач человекоподобная конструкция может иметь определенное преимущество. Роботу не обязательно полностью менять инфраструктуру предприятия, если он способен взаимодействовать с оборудованием и рабочими зонами, изначально рассчитанными на человека. Теоретически, это позволяет использовать машину в уже существующей промышленной среде, хотя на практике такая интеграция потребует дополнительных испытаний и адаптации.
Еще одна причина, по которой разработчики делают ставку именно на гидравлику, — устойчивость к сложным условиям эксплуатации. На промышленных объектах оборудование может сталкиваться с ударами, загрязнением, пылью, высокими температурами и другими факторами, способными негативно влиять на традиционные роботизированные системы.
Однако здесь важно разделять технический потенциал и уже доказанные возможности. Сам факт использования гидравлических приводов еще не означает, что Neo1 автоматически сможет долго и надежно работать в любой экстремальной среде. Для этого необходимо подтвердить характеристики всей системы в конкретных условиях эксплуатации.
Особенно амбициозно выглядит возможное использование Neo1 в атомной промышленности. По заявлению компании, разработанные радиационно-стойкие гидравлические модули потенциально могут позволить применять робота при обращении с ядерным топливом и техническом обслуживании оборудования.
"Такой сценарий особенно интересен, с точки зрения безопасности. Использование дистанционно управляемого тяжелого робота в местах с повышенным уровнем радиации потенциально позволяет уменьшить присутствие людей в опасных зонах. При этом требования к подобной технике значительно жестче, чем к обычному промышленному оборудованию", - отметили разрабочики.
Для работы на атомных объектах недостаточно продемонстрировать устойчивость отдельных компонентов. Необходимо подтвердить соответствие всей роботизированной системы конкретным уровням радиации, требованиям безопасности, надежности управления и другим отраслевым нормам. Поэтому возможность использования Neo1 в атомной сфере пока следует рассматривать именно как перспективное направление, а не как доказанный сценарий эксплуатации.
Еще более широкий спектр задач разработчики связывают с подводной инженерией. По их словам, конструкция робота может быть адаптирована для технического обслуживания под водой, в том числе в условиях высокого давления.
"Подводные работы относятся к числу наиболее сложных направлений промышленной робототехники. Оборудованию приходится функционировать в среде, которая создает дополнительную нагрузку на механизмы, электронику и системы управления. В случае глубоководных операций требования к надежности оборудования возрастают еще сильнее", - пояснили инженеры.
Гидравлическая архитектура в таком случае также может оказаться интересной, поскольку разработчики изначально ориентировались на создание мощной механической системы. Однако и здесь заявленный потенциал пока требует практического подтверждения.
Отдельное направление — горнодобывающая промышленность. В шахтах робот подобного класса потенциально мог бы выполнять операции, связанные с перемещением тяжелых элементов, демонтажем конструкций и техническим обслуживанием оборудования.
Еще более очевидной областью применения могут стать зоны чрезвычайных происшествий. После обрушений зданий, промышленных аварий или других крупных инцидентов спасатели нередко сталкиваются с конструкциями, которые слишком тяжелы или опасны для человека. Теоретически четырехметровая машина с высокой грузоподъемностью могла бы использоваться для разбора завалов, демонтажа поврежденных конструкций и выполнения других физических операций.
"В этом случае человекоподобная форма также может оказаться полезной: робот способен потенциально работать в пространстве, рассчитанном на человеческие действия, используя конечности для выполнения разнообразных операций. Но одновременно большие размеры Neo1 могут создавать и дополнительные сложности, особенно если речь идет об узких проходах, нестабильных конструкциях или разрушенных зданиях", - считают авторы проекта.
Именно поэтому главным вопросом вокруг нового робота остается не столько впечатляющая цифра в 500 килограммов, сколько то, насколько эффективно машина сможет использовать свои возможности в реальной работе.
Если заявленные характеристики подтвердятся в длительных испытаниях, подобные машины могут получить нишу в тех сферах, где автоматизация долгое время оставалась сложной из-за высокой физической нагрузки или опасности для человека. Это могут быть тяжелое производство, промышленные порты, горнодобывающие предприятия, аварийно-спасательные работы, подводная инженерия и потенциально атомная отрасль.
Однако пока перечисленные направления остаются предполагаемыми областями применения. Опубликованные характеристики Neo1 еще не являются доказательством того, что робот уже способен надежно выполнять все перечисленные задачи в реальных условиях. Для этого потребуются полноценные испытания, которые покажут его выносливость, надежность, точность, безопасность и экономическую эффективность.
Читайте по теме:
Стандарт для новой технологии строительства трубопроводов разрабатывают в РК


